
Hjem / Nyheder / Industri -nyheder / 24V vs 48V vs 220V børsteløse DC-gearmotorer: Valg af den rigtige spænding


 sprog
Applikationsindustri
AGV
Automatiske robotter

Laserskæring

Logistik -sortering
Fotovoltaisk magtstation
Medicinsk udstyr
24V vs 48V vs 220V børsteløse DC-gearmotorer: Valg af den rigtige spænding
En AGV-integrator bad os for nylig om at køre en 200 W børsteløs DC-gearmotor fra en 24 V-bus, fordi køretøjet allerede havde et 24 V-batteri. Motoren kørte, men kablet til det bagerste drevne hjul havde brug for et 2,5 mm2 tværsnit, og controllertabene klatrede forbi 12 W. Genvalg af den samme motor til en 48 V vikling skar strømmen fra 8,3 A til 4,2 A, tillod 1,0 mm2 kabel og reducerede den varme, som kontrolboksen skulle aflede groft med 60 procent. Den ene beslutning ændrede omkostningerne til ledningsnettet, kabinetstørrelsen og monteringsarbejdet.
At vælge mellem 24V, 48V og 220V børsteløse DC gearmotorer er derfor aldrig en detalje i sidste øjeblik. Spændingsklassen bestemmer motorviklingen, controlleren, sikringen, kabeltværsnittene, sikkerhedscertificeringsvejen og effektarkitekturen omkring gearmotoren. Denne vejledning forklarer, hvad hver spænding faktisk ændrer i et rigtigt automatiseringssystem, og hvornår hver enkelt spænding er det korrekte tekniske valg.
Hvorfor spænding er den første beslutning, ikke den sidste
Spænding er en beslutning på systemniveau, fordi hver watt mekanisk output skal bevæge sig gennem motorviklingen, kablet, stikkene og controllerens effekttrin som elektrisk strøm. For den samme udgang falder busstrømmen, når spændingen stiger: en 200 W gearmotor trækker 8,3 A ved 24 V, 4,2 A ved 48 V og kun 0,91 A ved 220 V. Fordi kobber- og halvledertab skalerer med strømmen i kvadreret, spreder et 48V-system omkring en fjerdedel af et kabeltab, og 24V-systemet afskærer systemet. med cirka to størrelsesordener.
Kernedefinition. En børsteløs DC-gearmotor er en permanent-magnet synkronmotor med en integreret gearkasse, drevet af en elektronisk controller, der kommuterer viklingsfaserne. Viklingen er designet til en specifik DC-busspænding, og controlleren, kabler, stik og beskyttelse skal alle matches til den samme nominelle spænding.
Højere spænding ændrer også ikke-elektriske beslutninger. Kontaktorer, sikringer, nødstopkredsløb, skærmafslutninger og berøringssikre konnektorstandarder ændres alle, når DC-bussen bevæger sig over 60 V sikkerhedstærsklen for ekstra lav spænding (SELV). Hvis du stadig vælger mellem børstede og børsteløse arkitekturer, er vores praktisk sammenligning af børstede versus børsteløse DC-motorer dækker effektivitet og vedligeholdelse i detaljer.
24V børsteløse DC-gearmotorer: Batterimobilitet med lav effekt
24V er den rigtige spænding, når den børsteløse DC-gearmotor skal køre fra et batteri eller en reguleret lavspændingsforsyning, og den kontinuerlige effekt forbliver under omkring 200 W.
En 24V motor sidder inden for SELV-grænsen, så DC-bussen er ikke en fare for elektrisk stød, og ledningerne kan håndteres som lavspændingselektronik. Derfor optræder 24V i hospitalssenge, medicinske vogne, elektriske lineære aktuatorer, møbelautomation og små emballagetransportører, hvor operatører eller patienter kan røre ved systemet.
Afvejningen vises ved højere effekt. Ved 150 til 200 W kræver en 8 A-bus MOSFET'er med lav modstand, forseglede 2,5 mm2 kabler og konnektorer, der er klassificeret til vedvarende strøm. Motoren er viklet med tykkere tråd, hvilket begrænser antallet af omdrejninger og gør enheden mere følsom over for controllerens dødtid og fasemodstand.
- Hospitals- og plejeudstyr: senge, elevatorer, patientløftere
- Lettransportør og sorteringslåger i pakkestationer
- Elektriske ventiler, dæmpere og små pladespillere
- Laboratorie- og fødevareudstyr i våde omgivelser
 24V børsteløs gearmotor til lavspændingsautomatisering Denne 24V-motor passer til systemer, der arbejder under SELV-tærsklen, og tilbyder 25-400W og 0,08 N·m drejningsmoment. Den passer til kompakt udstyr, hvor 48V ikke er påkrævet, men bemærk, at behov for større strøm kræver robuste ledninger og MOSFET'er. Se produkt →
48V børsteløse DC-gearmotorer: AGV- og logistik-sødepunktet
48V er det bedste sted for batteridrevet robotteknologi, fordi det forbliver under 60 V SELV-loftet, mens det leverer omtrent dobbelt så meget strømtæthed som en 24 V-bus.
AGV og autonome mobile robotplatforme har migreret fra 24V til 48V busser i de sidste fem år. Et 400 W AGV walking drive behøver kun 8,3 A ved 48V, præcis den strøm et 24V system trækker for halvdelen af effekten. Det samme kabel, stik og controller effekttrin bærer derfor det dobbelte af drejningsmomentet. Løftesøjler til lagerrobotter bruger almindeligvis 48V enheder fra 250 W til 1100 W, hvor en 24V bus ville kræve overdimensionerede samleskinner eller parallelle ledninger.
48V er også kompatibel med standard telekommunikationsbatterimoduler, CAN-kontrollerede drivere og hyldevare-lithiumpakker. Sikkerhedsgodkendelsesvejen forbliver den samme som 24V, så EMC- og berøringsbeskyttelseskrav forbliver håndterbare.
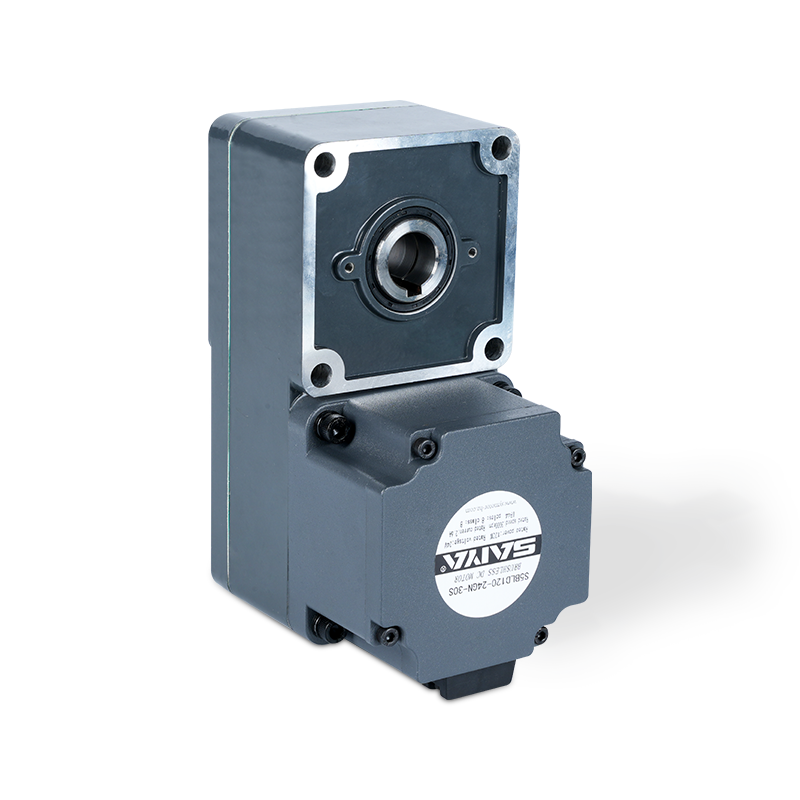 48V børsteløs gearmotor til batteridrevet robotteknologi Denne motor er designet til 48V sweet spot og leverer 25-400W med et drejningsmoment på op til 1,27 N·m. Den integreres med telekommunikationsbatteripakker og CAN-drivere, hvilket gør den til et praktisk valg til mobile robotter og automatisering. Se produkt →
220V børsteløse DC-gearmotorer: Netdrevet industriudgang
220V er det korrekte valg for fast udstyr tilsluttet lysnettet, hvor effekten skal overstige flere hundrede watt og overdimensionerede kabler ikke er acceptable.
En 220V børsteløs gearmotor drives af en controller, der ensretter 220V AC til en omtrent 310V DC bus og derefter pendler viklingen. Ved 400 W er busstrømmen kun omkring 1,8 A, så flere motorer kan føres over standard 0,75 til 1,5 mm2 skærmede kabler og kabeltab bliver ubetydelige på tværs af lange maskinrammer. Fødevareforarbejdningstransportører, pakkemaskiner, tekstildrev og lagersorteringssystemer foretrækker 220V enheder af netop denne grund.
Prisen på 220V er systemkompleksitet og installationsdisciplin. Regulatoren har brug for et EMI-filter, korrekt jording og isolering mellem effekttrinnet og styrelogikken. Berøringsbeskyttelse og krybeafstande følger netspændingsreglerne, så en kvalificeret elektriker skal tilslutte enheden. For en udstyrsbygger er handlen ligetil: Højere spænding køber højere kontinuerligt drejningsmoment, mindre kobber og lavere termisk belastning til gengæld for strengere ledningskrav.
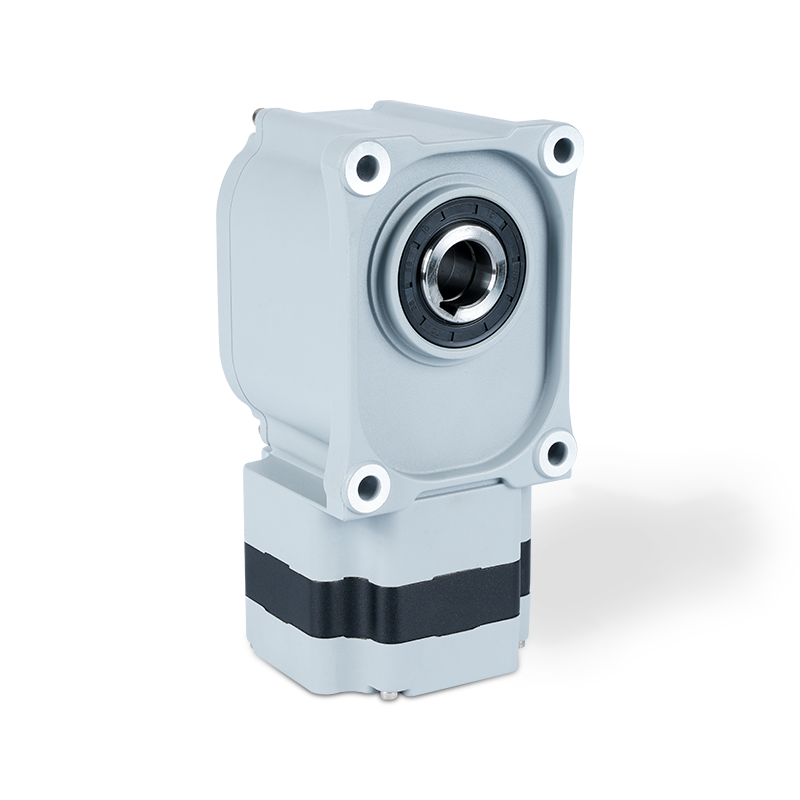 220-230V AC børsteløs gearmotor til fast udstyr Denne netspændingsmotor giver 10-400W med et moment på op til 1,5 N·m, ideel til stationære maskiner, der kræver højere kontinuerlig effekt. Det kræver korrekt EMI-filtrering og kvalificeret installation, og bytter ledningskompleksitet for ydeevne. Se produkt →
Side-by-side sammenligning: 24V vs 48V vs 220V børsteløse DC-gearmotorer
Beslutningen bliver konkret, når de tre spændingsklasser placeres på samme bord med de parametre, der påvirker et automationsdesign.
| Design parameter | 24V system | 48V system | 220V system |
| Typisk effektområde | 6 W til 200 W | 50 W til 400 W, højere med parallelle drev | 100 W til 3000 W og derover |
| Strøm ved 200 W output | 8,3 A | 4,2 A | 0,91 A |
| Sikkerhedsklasse | SELV, under 60 V DC | SELV, under 60 V DC | Netspænding, jording og berøringsbeskyttelse påkrævet |
| Kabel på 200 W | 2,5 mm2 anbefales | 1,0 mm2 | 0,5 til 0,75 mm2 |
| Controller kompleksitet | Simple 12 til 24 V drivere | CAN eller industrielle feltbuschauffører | EMC-filter, PFC, isolation påkrævet |
| Batteridrift | Native | Native | Kræver batteripakke og inverter |
Sådan vælger du den rigtige spænding til dit børsteløse DC-gearmotorsystem
Vælg spændingen ved at arbejde baglæns fra belastningsprofilen, strømkilden og de fysiske ledningsbegrænsninger i nævnte rækkefølge.
- Klassificer strømkilden: fast stikkontakt, integreret batteri eller en delt køretøjsbus. Dette indsnævrer spændingskandidaterne med det samme.
- Estimer den worst-case kontinuerlige effekt ud fra drejningsmoment og hastighed, inklusive en servicefaktor for stødbelastninger, i stedet for at bruge motorens typeskilt.
- Opdel effekt med hver kandidatspænding for at finde busstrøm, og kontroller derefter spændingsfaldet over den faktiske kabellængde. Tillad ikke mere end 3 til 5 procent fald ved fuld belastning.
- Tjek de styresignaler, du har brug for: feltbus, aktivering, bremse og sensorfeedback. Højspændingscontrollere har en tendens til at integrere disse i et enkelt stik.
- Bekræft godkendelses- og sikkerhedskravene for destinationsmarkedet, herunder SELV-tærskler og regler for netledninger.
Bliv ved 24V eller 48V hvornår
- Maskinen kører på et batteri eller lavspændings DC-bus.
- Kontinuerlig effekt forbliver under 400 W.
- Operatør berøringssikkerhed og SELV-godkendelse har betydning.
- Styringen skal sidde tæt på motoren.
Flyt til 220V når
- En fast netforsyning er tilgængelig i nærheden af maskinen.
- Kontinuerlig effekt overstiger 400 W.
- Kabelføringer er lange og kræver små tværsnit.
- Flere motorer deler et controllerskab.
Hvis du allerede har en driftscyklus og en kabelrute defineret, skal du sende belastningsprofilen til vores ingeniørteam gennem kontakt side og vi vil tjekke spændingen, gearforholdet og controlleren, før du bestiller den første prototype.
FAQ: 24V vs 48V vs 220V børsteløse DC-gearmotorer
Kan jeg køre en 24V børsteløs DC-gearmotor på en 48V-forsyning?
Nej. Overspænding trækker motoren over dens nominelle hastighed, mætter det magnetiske kredsløb og kan ødelægge controllerens MOSFET'er eller afmagnetisere rotormagneterne. En 24V vikling og controller skal bruges på en 24V bus, og samme regel gælder for 48V og 220V systemer.
Er en børsteløs gearmotor med højere spænding altid mere effektiv?
Motoreffektiviteten er højest tæt på nominel belastning uanset spænding, men systemeffektiviteten forbedres ved højere spænding, fordi I2R-tab i kabler, stik og controllerkontakter falder kraftigt. Et 48V-system vil normalt udkonkurrere et 24V-system med samme effekt, når ledninger og termiske tab er inkluderet.
Hvad er den maksimale praktiske effekt for en 24V børsteløs DC gearmotor?
De fleste 24V enheder er bygget til op til omkring 200 W kontinuerligt. Over dette niveau overstiger strømmen 10 A, og omkostningerne til controllerkøling, tunge kabler og stikklassifikationer stiger hurtigere end omkostningerne ved at skifte til et 48V eller 220V design.
Kører 220V børsteløse DC-gearmotorer direkte fra en stikkontakt?
De tilsluttes en 220V AC-forsyning, men selve motoren er en DC-maskine. Regulatoren ensretter AC-indgangen til en DC-bus nær 310 V og pendler derefter viklingen. Installer altid en controller, der er klassificeret til 220V/230V AC-indgang med korrekt jording og skærmede motorkabler.
Relaterede produkter
-
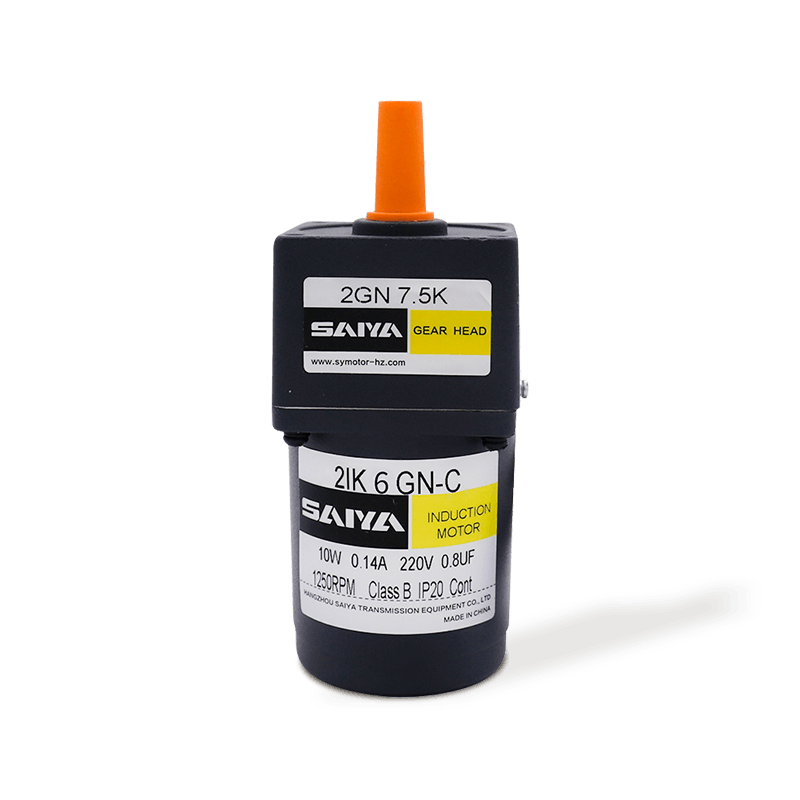
Denne 6W-induktions-AC-gearmotor er en effektiv, kompakt og pålidelig lille motor, der er egnet til en lang række industrielle og husholdningsapplikationer. Det kan bruges i spændinger, der spænder...
Se detaljer -

6W børste DC Gbear -motor er designet til effektivitet og alsidighed, der er egnet til forskellige applikationer. Med en kompakt rammestørrelse på 60 mm x 60 mm passer den problemfrit ind i stramme...
Se detaljer -
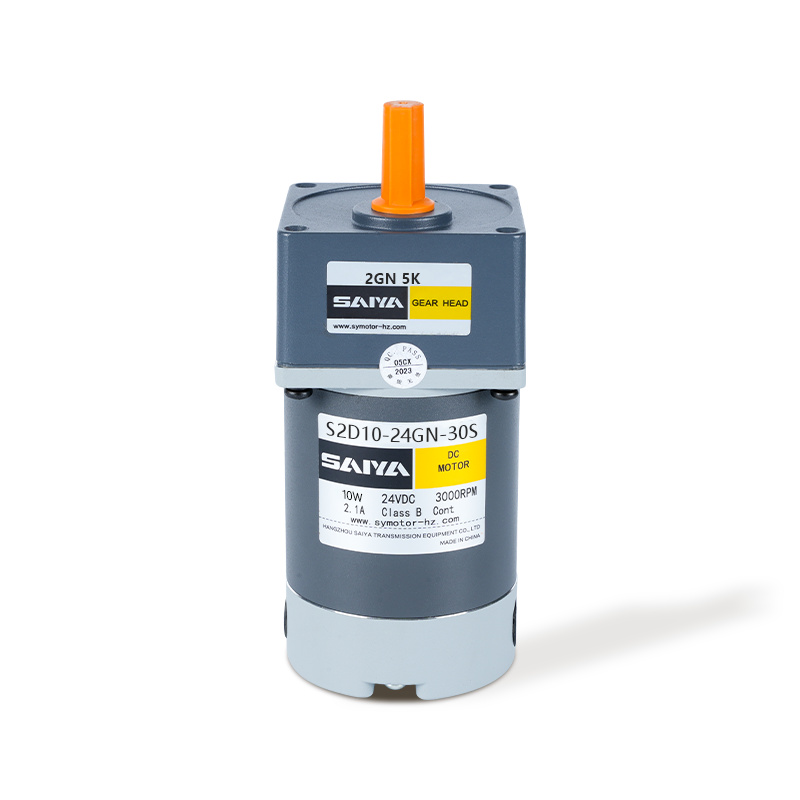
10W Brush DC Gear Motor tilbyder høj ydeevne og tilpasningsevne til en række industrielle og hobbyistiske applikationer. Med en rammestørrelse på 60 mm x 60 mm er denne motor designet til at passe ...
Se detaljer -

Den 24V børsteløse gearmotor er en alsidig og effektiv motor designet til en række applikationer. Med dimensioner, der spænder fra 60 mm x 60 mm til 104 mm x 104 mm, kan denne motor passe ind i for...
Se detaljer -

Den 32 mm børstede planetariske gearmotor er en kompakt og effektiv løsning designet til forskellige applikationer, der kræver højt drejningsmoment og præcis kontrol. Med en diameter på 32 mm er de...
Se detaljer -

Den 42 mm børsteplanetariske gearmotor er en alsidig og effektiv komponent, der er vidt brugt i forskellige applikationer, der kræver præcist drejningsmoment og hastighedskontrol. Med en nominel st...
Se detaljer -

Den 32 mm børsteløse planetariske gearmotor er en højtydende, kompakt løsning, der er ideel til applikationer, der kræver effektivitet og pålidelighed. Betjening med en nominel spænding på 24V og f...
Se detaljer -
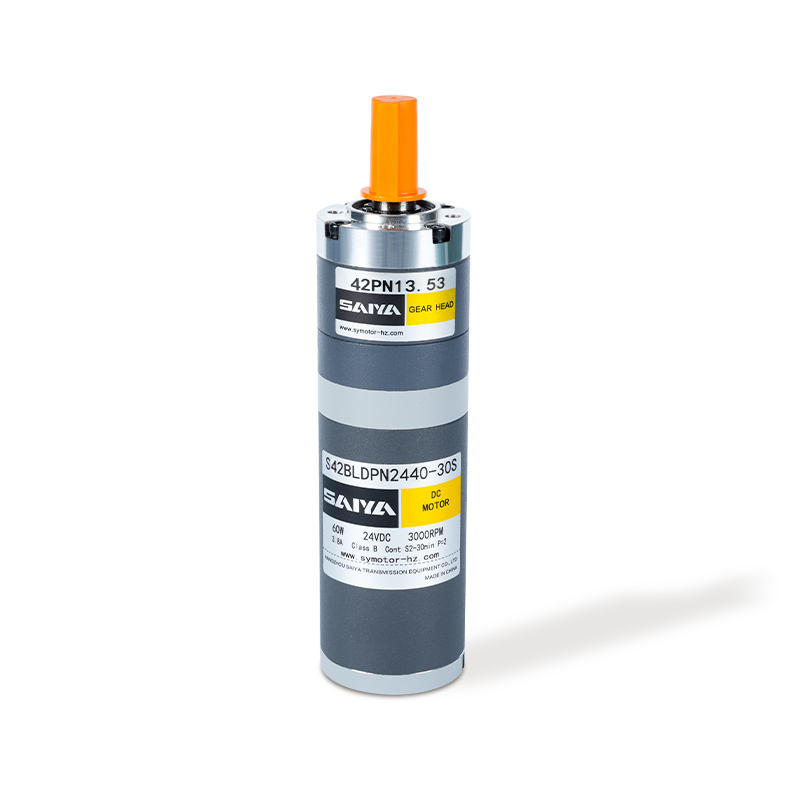
Den 42 mm børsteløse planetariske motor er et højeffektivt motorprodukt, der er vidt brugt i forskellige scenarier, der kræver præcisionstransmission. Den nominelle strøm af denne motor er 1,3A, og...
Se detaljer -
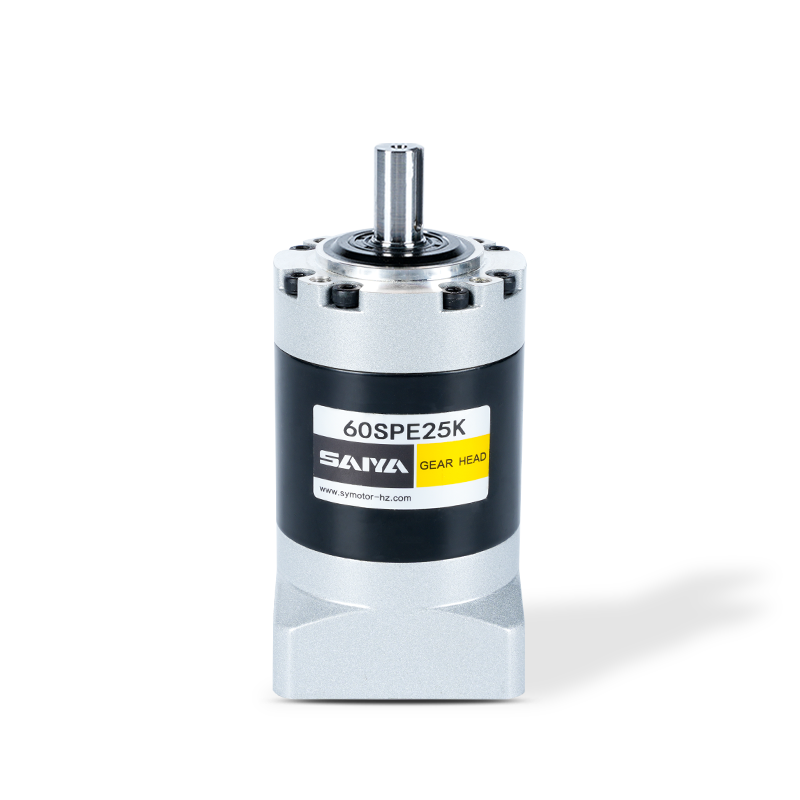
SPE -serien gearkasser, flangestørrelsesområde med 40, 60, 80, 120 og 160 modeller, er designet til at levere effektive og robuste kraftoverførselsløsninger. Disse gearkasser har en rund udgangsfla...
Se detaljer -
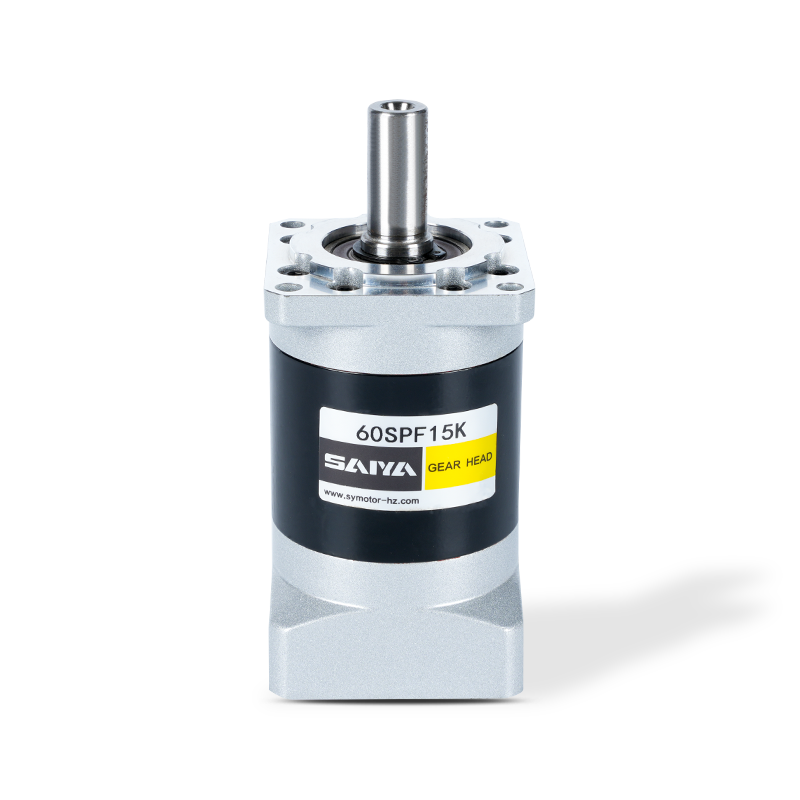
SPF -serien er med firkantede outputflanger, der imødekommer dimensioner fra 40 mm til 160 mm. Disse flanger er konstrueret til at udmærke sig i forskellige industrielle applikationer og tilbyder p...
Se detaljer -
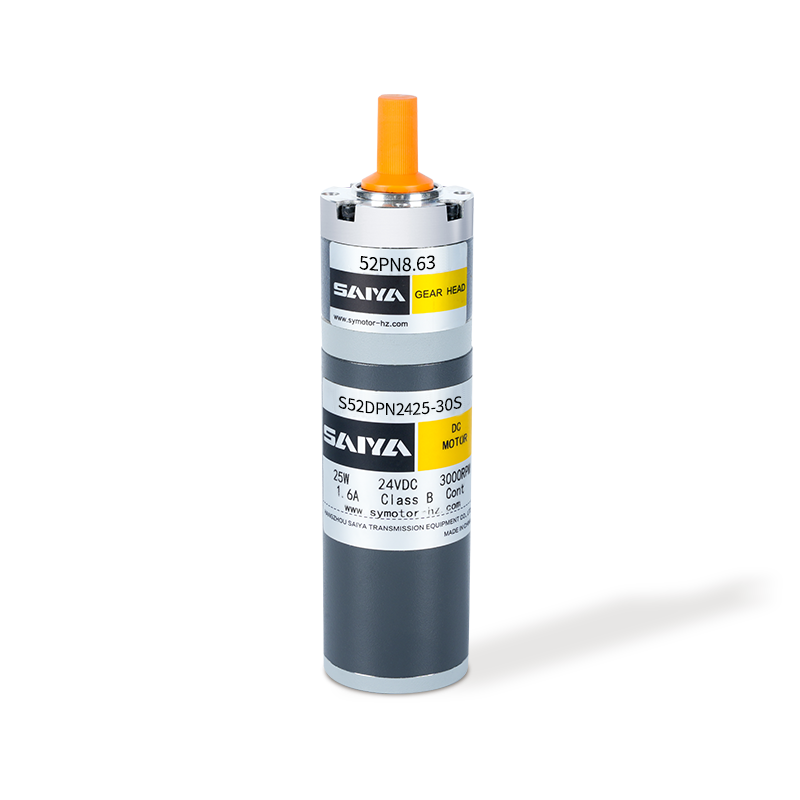
Den 52 mm børstede planetariske gearmotor er en kompakt og effektiv løsning designet til forskellige applikationer, der kræver højt drejningsmoment og præcis kontrol. Med en diameter på 52 mm er de...
Se detaljer -
Den 62 mm børsteplanetariske gearmotor er en alsidig og effektiv komponent, der er vidt brugt i forskellige applikationer, der kræver præcist drejningsmoment og hastighedskontrol. Med en nominel st...
Se detaljer
Kontaktoplysninger
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kontor: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Værelse 2201, Wanyin Building, Hangzhou City, Zhejiang -provinsen
- Fabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: No.35 Building, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Kina
Hurtigt link
PRODUKT
Hvis du er interesseret
I vores produkter,
Kontakt os
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Brugerdefinerede gearreduktionsmotorer leverandører
