
Hjem / Nyheder / Industri -nyheder / Sådan vælger du den rigtige DC-gearmotor til batteridrevne applikationer


 sprog
Applikationsindustri
AGV
Automatiske robotter

Laserskæring

Logistik -sortering
Fotovoltaisk magtstation
Medicinsk udstyr
Sådan vælger du den rigtige DC-gearmotor til batteridrevne applikationer
Et automatiseret styret køretøj, der skal afslutte et otte-timers skift på en 48 V-pakke, er et andet teknisk problem end en bærbar medicinsk pumpe, der kører i et par minutter om dagen. Valg af den rigtige DC-gearmotor til batteridrevne applikationer bestemmer driftstid, stall-margin og levetid, før nogen softwaretuning kan hjælpe. En DC-gearmotor kombinerer en permanent-magnet DC-motor med en integreret reduktionsgearkasse, der øger udgangsmomentet og reducerer udgangshastigheden med et fast forhold; i batteriudstyr er det samme design tilgængeligt i børstede og børsteløse versioner på tværs af 12 V, 24 V og 48 V viklinger.
Sådan vælger du den rigtige DC-gearmotors drejningsmoment og hastighed først
Udgangsmoment og hastighed definerer motoren, ikke katalogeffekten. Mål den belastning, som aktuatoren faktisk flytter: køremoment ved hjulet eller spindlen, afbrydelsesmoment ved opstart og den tophastighed, maskinen har brug for. Gearkasseforholdet relaterer derefter disse værdier til motorakslen. Når belastningen kræver 12 Nm ved 200 rpm og reduktionstrinnet er 10:1, skal motoren holde 1,2 Nm ved 2000 rpm, hvilket er ca. 250 W mekanisk effekt før controllertab.
Tilføj 15-20 procent frihøjde til det første estimat for viklingsmodstand, batterifald og gearkassefriktion. Den praktiske regel er P = T x n / 9,55, hvor P er mekanisk effekt i watt, T er drejningsmoment i Nm, og n er hastighed i rpm. For et bearbejdet eksempel med forskellige belastningstilfælde, se vores trin-for-trin guide til drejningsmomentberegning for gearmotorer.
Match DC-gearmotorviklingen til batterispændingen
Batterispændingen afgør, hvilke motorfamilier der er berettigede, før en ydelsessammenligning starter. En motor viklet til 48 V køre på en 24 V-pakke leverer omtrent en fjerdedel af nominel effekt, fordi effekten skalerer med kvadratet af spændingsforholdet. Fastgør først pakkespændingen: 12 V til lette bærbare værktøjer, 24 V til kompakte AGV-drev og løftesøjler, 48 V til logistikplatforme med højere effekt, hvor strømbesparelser betyder mest.
| Arkitektur | Strøm på 250 W | Motorfamilier | Ledningspåvirkning |
| 12 V | 20,8 A | Børstet 90-120 W | Tunge ledere, 30 A fusing |
| 24 V | 10,4 A | Børstet 90-250 W, BLDC | Standard kabel, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W og derover | Tynde ledere, hurtig opladning |
Hver 250 W kontinuerlig belastning koster omkring 5,2 A på en 48 V bus, 10,4 A på en 24 V bus og 20,8 A på en 12 V bus. Lavspændingsledninger bliver hurtigt dyre.
Efter at pakkespændingen er fast, kontrolleres viklingen mod den fulde afladningskurve. En 24 V lithiumpakke kan sidde under 21 V ved 20 % ladetilstand under belastning, og viklingen skal stadig producere brugbart drejningsmoment ved den spænding. Vores lavspændings børsteløse gearmotorfamilie er viklet til netop denne driftsramme.
 24V børsteløs DC-gearmotor til lavspændingsbatteriapplikationer Denne 24V børsteløse gearmotor er viklet for at opretholde drejningsmomentet over en lithiumpakkes fulde afladningskurve, der passer til batteridrevne systemer. Nominel 25-400W ved 3000 RPM med 0,08 N·m drejningsmoment leverer den 85-92 % effektivitet, hvilket forlænger driftstiden sammenlignet med børstede alternativer. Se produkt →
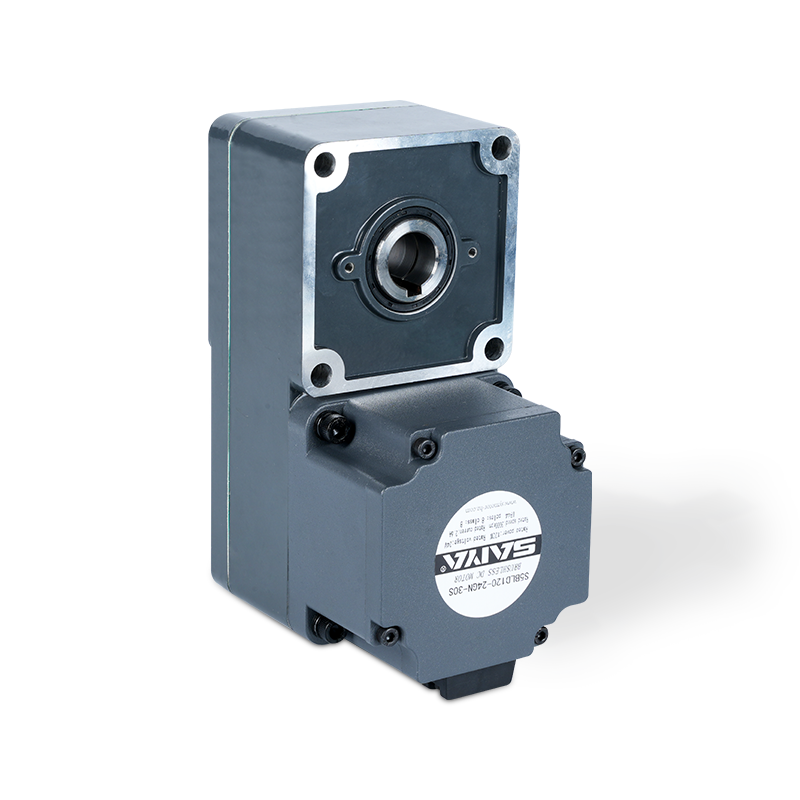 48V børsteløs gearmotor med højere momentområde Til batteripakker med høj spænding tilbyder denne 48V børsteløse gearmotor 0,2-1,27 N·m drejningsmoment på 25-400W, hvilket bibeholder effektiviteten over driftsområdet. Dens børsteløse design reducerer vedligeholdelse og støj, ideel til automatisering og elektriske køretøjers drivlinjer. Se produkt →
Børstede vs børsteløse DC-gearmotorer: Hvor batteridriftstid er bestemt
Børsteløse DC-gearmotorer returnerer mere energi fra det samme batteri, fordi deres effektivitet holder på tværs af driftsområdet. En børstet DC gearmotor topper typisk mellem 70 % og 80%, mens et børsteløst design når 85-92% i samme stelstørrelse. På en 100 Wh-pakke leverer en 90 % effektiv motor omkring 90 Wh til belastningen; en 72 % effektiv børstet motor leverer 72 Wh, et 18-20 % køretidsgab, før geartab er inkluderet.
Børstet DC gearmotor
Lavere controlleromkostninger og enkel vending gør børstede enheder attraktive til batteriværktøjer med kort cyklus. Børster slides, genererer støv, og effektiviteten falder hårdt ved delvis belastning.
Børsteløs DC gearmotor
Højere effektivitet, længere levetid, lavere EMI og støjsvag sensorløs drift passer til kontinuerlig, batteridrevet bevægelse. Forhåndsprisen er højere, og en controller er obligatorisk.
Typiske effektivitetstendenser for 40-120 W DC-gearmotorer i 24-48 V-området.
I batteridrevet bevægelse er effektivitet ikke en databladsbelønning. Et 15-punkts effektivitetsgab bliver omkring 30 % mere varme inde i kabinettet og 15-20 % mindre driftstid ved samme belastning.
Vælg gearkassen efter belastningstype og stødforhold
Reduktionstrinnet konverterer en hurtig motor med lavt drejningsmoment til det drejningsmoment, som applikationen har brug for, men gearkassetypen bestemmer, hvor meget af det drejningsmoment, der overlever, og hvor længe trinene varer. Planetgearkasser fordeler belastningen over flere planetgear, hvilket øger momenttætheden, reducerer sløret og forbedrer den radiale belastningskapacitet sammenlignet med et parallelt cylindrisk trin med samme diameter. Retvinklede planetenheder sparer plads i styre- og løfteenheder, men tilføjer et skrå- eller snekketrin med sine egne effektivitetsomkostninger.
| Type gearkasse | Modreaktion | Radial belastning | Effektivitet pr. trin | Bedste batteribrug |
| Spur, parallel | 0,5-1,0 grader | Lavere | 97-98 % | Lette aktuatorer, lavt stød |
| Planetarisk | 0,3-0,8 grader | Højere | 95-97 % | AGV-drev, løft, stød |
| Ret vinkel | 0,5-1,5 grader | Medium | 90-95 % | Kompakt styring, elevatorer |
Batteridrevne robotter og AGV'er akkumulerer tusindvis af start-stop- og reverseringscyklusser pr. skift, så stødkapaciteten betyder mere end det maksimale databladsmoment. En planetgearkasse med slør under 0,8 grader holder også positioneringen gentagelig, når motoren kører i hastigheds- eller positionskontrol. En kompakt 42 mm børsteløs planetgearmotor er et praktisk udgangspunkt for medium-duty batterirobotter.
Inden for batterirobotik afgør gearkassens stødklassificering levetiden mere end motorens maksimale drejningsmoment. Et planetarisk trin med tilbageslag under 0,8 grader bevarer positioneringens repeterbarhed over tusindvis af cyklusser.
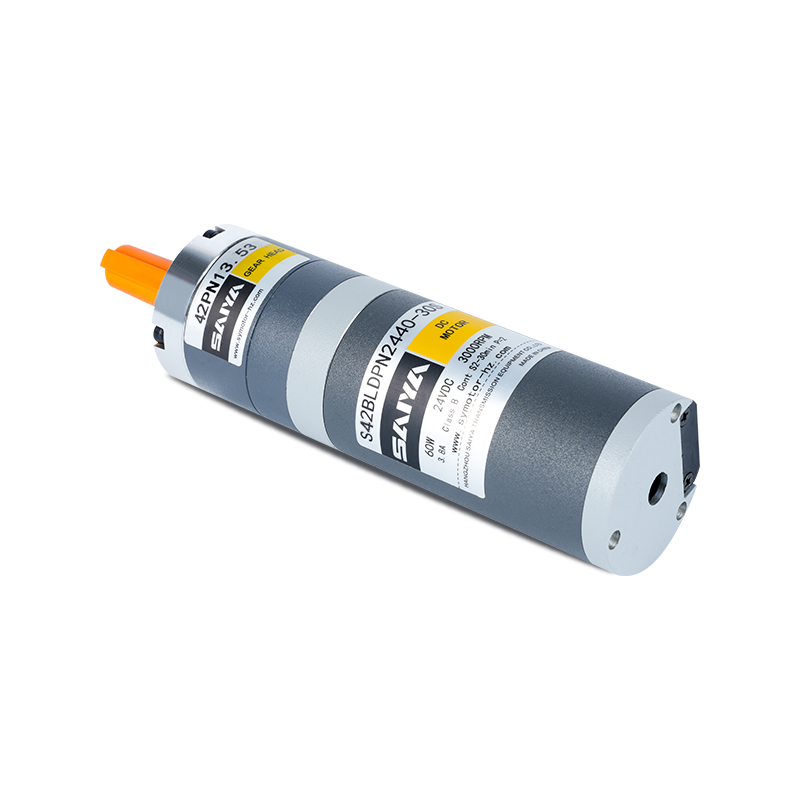 42 mm børsteløs planetgearmotor med brede reduktionsforhold Denne kompakte 42 mm børsteløse planetmotor giver reduktionsforhold fra 3,7 til 307,54, hvilket muliggør præcis hastigheds- og momentstyring for robotter og AGV'er. Med et nominelt drejningsmoment på 0,048 N·m og lavt slør, passer den til start-stop-cyklusser og positionskontrolleret bevægelse. Se produkt →
Bekræft driftscyklus, temperaturstigning og den virkelige omgivelser
En motor, der er klassificeret til S1 kontinuerlig drift ved 40°C omgivelsestemperatur, vil nedsætte inde i et forseglet batterikabinet, der når 55°C. De fleste batteridrevne aktuatorer kører i S2 kort tid eller S3 intermitterende drift, og klassificeringen definerer, hvor længe fuldt drejningsmoment kan holdes, før viklingen overskrider isolationsklassens grænse. Bekræft isoleringsklassen, typisk Klasse F ved 155°C, og den tilladte temperaturstigning på databladet.
En jævnstrømsmotor med permanent magnet kører med en ubelastet hastighed, der er proportional med spændingen, og udvikler stall-drejningsmoment proportionalt med strømmen. Batterisag omskriver begge værdier i realtid.
Når en 24 V-pakke falder til 21 V ved 20 % ladetilstand, falder hastighed og tilgængeligt drejningsmoment med ca. 12 %. Angiv motoren for den lave ende af afladningskurven i stedet for hvilespændingen, og optag den låste rotorstrøm såvel som nominel strøm, fordi både drevkonnektor og sikringsstørrelse.
85-92% Typisk børsteløs topeffektivitet
20,8 til 5,2 A Strøm til 250 W fra 12 V til 48 V
10.000-20.000 timer Børsteløs service life in continuous duty
10:1 Gearforhold eksempel, 0,3 til 3,0 Nm output
En batteridrevet udvælgelsestjekliste til DC-gearmotorer
Brug denne rækkefølge, når du sammenligner tilbud eller gennemgår et leverandørforslag. Det fanger de fleste størrelses- og kompatibilitetsfejl før prototyper.
- Konverter kørebelastningsmoment og tophastighed til motorakselværdier ved hjælp af gearkasseforholdet, og tilføj derefter 15-20 % frihøjde.
- Lås batteriarkitekturen og bekræft, at motorviklingen passer til den lave ende af afladningskurven.
- Vælg børsteløs, når køretid, støj eller levetid styrer specifikationerne; vælg børstet, når første pris og en simpel controller betyder mere.
- Vælg en gearkasse, der bærer stød og radiale belastninger uden at tvinge en større motor.
- Bekræft driftscyklussen i forhold til motorens termiske klasse ved den aktuelle omgivelsestemperatur i kabinettet.
Hvis et krav stadig er uklart efter disse kontroller, skal du dele belastningsprofilen og batterispecifikationen med vores ingeniørteam til en motorspecifikationsgennemgang før værktøj eller prøveudtagning.
Ofte stillede spørgsmål om batteridrevet DC-gearmotor
Hvad er den mest almindelige fejl ved valg af DC-gearmotor til batteriudstyr?
Dimensionering efter spidsmoment i stedet for kontinuerlig belastning. En kort starttop kan håndteres af termisk masse og en lidt større gearkasse, men kontinuerlig drift nær stall-moment vil udløse termiske grænser, forkorte børstens levetid og dræne batteriet hurtigere, end driftstidsestimatet antyder.
Hvor meget længere vil en børsteløs DC gearmotor køre på det samme batteri?
Kør tidsskalaer næsten direkte med gennemsnitlig effektivitet. Ved 85-92 % børsteløs versus 70-80 % børstet, forvent 12-20 % mere driftstid fra den samme pakke, plus mindre spildvarme inde i det forseglede batterikabinet.
Skal jeg vælge en 24 V eller 48 V motor til et AGV-drev?
Brug 24 V til kompakte AGV'er op til ca. 250 W, hvor BMS og kabler forbliver små. Flyt til 48 V over ca. 250 W for at halvere strømmen, krympe lederstørrelsen og forenkle batteristyring med højere effekt.
Har jeg brug for en planetgearkasse til en batteridrevet applikation?
Planettrin er den sikrere standard for start-stop, reversering og stødbelastede batteriapplikationer, fordi de fordeler belastningen på tværs af flere gear. Hvis arbejdet er jævnt og kontinuerligt, kan en parallelaksel gearmotor med et lavere udvekslingsforhold være mere omkostningseffektiv.
Relaterede produkter
-
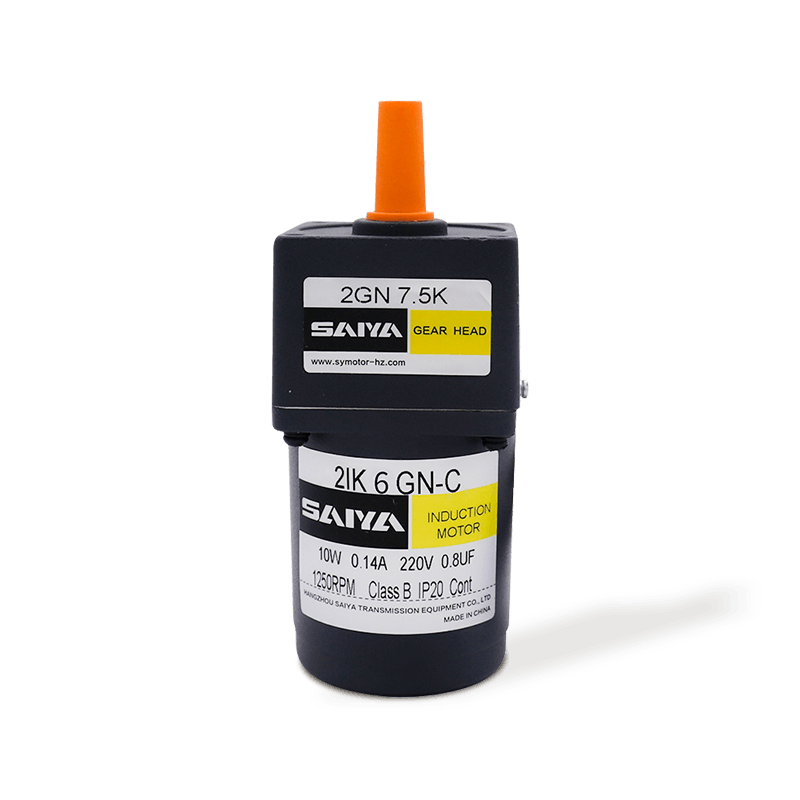
Denne 6W-induktions-AC-gearmotor er en effektiv, kompakt og pålidelig lille motor, der er egnet til en lang række industrielle og husholdningsapplikationer. Det kan bruges i spændinger, der spænder...
Se detaljer -

6W børste DC Gbear -motor er designet til effektivitet og alsidighed, der er egnet til forskellige applikationer. Med en kompakt rammestørrelse på 60 mm x 60 mm passer den problemfrit ind i stramme...
Se detaljer -
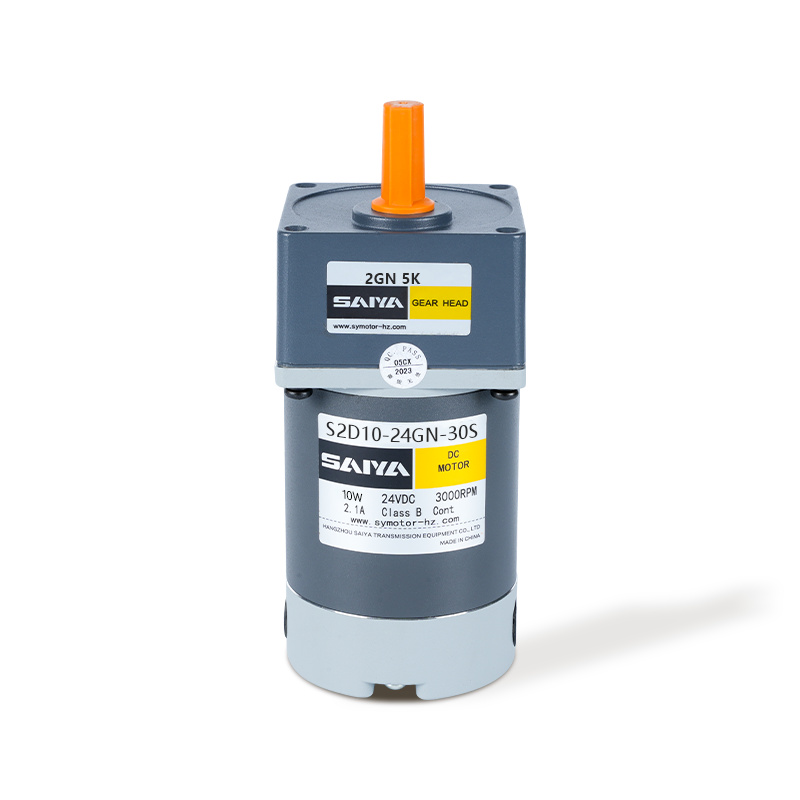
10W Brush DC Gear Motor tilbyder høj ydeevne og tilpasningsevne til en række industrielle og hobbyistiske applikationer. Med en rammestørrelse på 60 mm x 60 mm er denne motor designet til at passe ...
Se detaljer -

Den 24V børsteløse gearmotor er en alsidig og effektiv motor designet til en række applikationer. Med dimensioner, der spænder fra 60 mm x 60 mm til 104 mm x 104 mm, kan denne motor passe ind i for...
Se detaljer -

Den 32 mm børstede planetariske gearmotor er en kompakt og effektiv løsning designet til forskellige applikationer, der kræver højt drejningsmoment og præcis kontrol. Med en diameter på 32 mm er de...
Se detaljer -

Den 42 mm børsteplanetariske gearmotor er en alsidig og effektiv komponent, der er vidt brugt i forskellige applikationer, der kræver præcist drejningsmoment og hastighedskontrol. Med en nominel st...
Se detaljer -

Den 32 mm børsteløse planetariske gearmotor er en højtydende, kompakt løsning, der er ideel til applikationer, der kræver effektivitet og pålidelighed. Betjening med en nominel spænding på 24V og f...
Se detaljer -
Den 42 mm børsteløse planetariske motor er et højeffektivt motorprodukt, der er vidt brugt i forskellige scenarier, der kræver præcisionstransmission. Den nominelle strøm af denne motor er 1,3A, og...
Se detaljer -
SPE -serien gearkasser, flangestørrelsesområde med 40, 60, 80, 120 og 160 modeller, er designet til at levere effektive og robuste kraftoverførselsløsninger. Disse gearkasser har en rund udgangsfla...
Se detaljer -
SPF -serien er med firkantede outputflanger, der imødekommer dimensioner fra 40 mm til 160 mm. Disse flanger er konstrueret til at udmærke sig i forskellige industrielle applikationer og tilbyder p...
Se detaljer -
Den 52 mm børstede planetariske gearmotor er en kompakt og effektiv løsning designet til forskellige applikationer, der kræver højt drejningsmoment og præcis kontrol. Med en diameter på 52 mm er de...
Se detaljer -
Den 62 mm børsteplanetariske gearmotor er en alsidig og effektiv komponent, der er vidt brugt i forskellige applikationer, der kræver præcist drejningsmoment og hastighedskontrol. Med en nominel st...
Se detaljer
Kontaktoplysninger
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kontor: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Værelse 2201, Wanyin Building, Hangzhou City, Zhejiang -provinsen
- Fabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: No.35 Building, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Kina
Hurtigt link
PRODUKT
Hvis du er interesseret
I vores produkter,
Kontakt os
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Brugerdefinerede gearreduktionsmotorer leverandører
